187
 0
很多方案工程师、硬件研发都会有核心疑问:GPS北斗模组全程无源接收、不上行发射信号,为何能自主解算出设备精准经纬度、海拔与时钟信息?
市面上微喇智能多模GNSS定位模组广泛应用于公网对讲终端、车载定位设备、户外工装终端、人员溯源设备等场景,其定位核心并非卫星主动测距,而是终端侧被动伪距定位+四星以上空间交会解算。本文从工程原理、算法逻辑、误差校准、硬件特性做完整硬核拆解。
GNSS(GPS/BDS/GLONASS/Galileo)卫星系统的核心架构为卫星单向广播、终端无源接收,无上下行握手、无需基站联动、不依赖网络传输。
所有在轨卫星持续循环播发标准化导航电文,电文包含两组核心高精度参数:
星历数据:卫星任意时刻的三维空间坐标(Xs,Ys,Zs)、轨道倾角、速度、钟差参数,地面主控站实时修正,保证太空基准点绝对精准;
卫星精密时标:信号发射时刻的原子钟时间Ts(纳秒级精度)。
微喇智能GNSS模组通过外置高增益陶瓷天线捕获卫星射频信号,经射频前端解调、基带信号处理后,完整解析卫星导航电文,所有定位运算均在模组内部SOC完成,无需主控设备参与解算,仅通过串口输出最终定位结果。
定位的基础是测距,但模组无法直接测量真实距离,只能计算伪距(Pseudo-range),这是GNSS定位的核心工程概念。
信号飞行时间 ΔT = 模组接收时间Tr − 卫星发射时间Ts 伪距 ρ = 光速 C × ΔT
工程核心误差根源:卫星搭载铷/铯原子钟(纳秒级),模组采用温补石英钟(毫秒级偏差)。模组本地时钟存在固定钟差,同时叠加空间传播误差,导致测算距离并非真实几何距离。
完整工程伪距观测方程:$$\rho = r + c\cdot(dt_r - dt_s) + I + T + \varepsilon$$
参数释义: r:卫星与模组真实几何距离 c·dtr:接收机钟差误差 c·dts:卫星钟差误差 I:电离层传播延迟误差 T:对流层传播延迟误差 ε:多径噪声、基带热噪声误差
模组需要求解4个核心未知参数,才能完成完整三维定位与时间同步: 1. 设备三维坐标(X,Y,Z) 2. 接收机本地钟差 offset
单颗卫星仅能提供1个伪距方程,无法解算4个未知数,因此工程上必须至少捕获4颗及以上有效卫星,构建四元一次联立方程组,通过最小二乘迭代算法收敛求解。
以每颗卫星的空间坐标为球心、对应伪距为半径,构建三维球面:
2颗卫星:球面相交为圆,无数解,无法定位;
3颗卫星:球面相交为2个点位,存在歧义,无法锁定唯一坐标;
4颗及以上卫星:多球面唯一交点,同时抵消本地钟差,输出精准经纬度、海拔、速度。
微喇智能GNSS模组支持北斗+GPS双模联合解算,可同时捕获多系统卫星,有效增加观测方程数量,通过冗余观测值进一步压缩定位误差,提升解算收敛速度。
消费级、工业级GNSS的精度差距,核心不在于搜星数量,而在于模组底层的误差修正算法。微喇智能GNSS模组内置自研校准策略,针对性抵消各类干扰误差:
卫星钟差+星历误差修正:解析导航电文内的修正参数,实时补偿卫星轨道与时钟偏差;
电离层/对流层模型修正:搭载标准Klobuchar电离层修正模型,适配中低纬度户外、城市常规场景;
多径抑制算法:针对楼宇反射、地面折射等多径干扰,通过基带滤波、阈值降噪剔除异常观测值;
动态最小二乘迭代:相比传统固定算法,可根据卫星分布姿态动态调整权重,避免卫星集中导致的定位漂移。
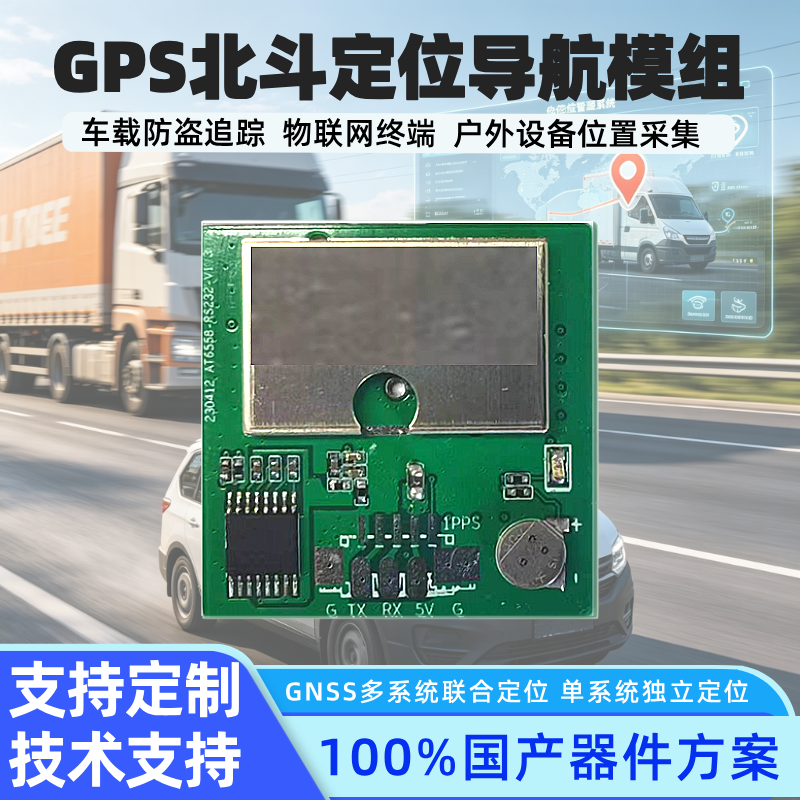
基于无源接收、自主解算、多模融合的核心原理,模组在工程落地中具备三大核心优势,完美适配行业终端需求:
全程仅接收射频信号,无发射功耗,无需网络链路支撑,离线环境下可独立完成定位解算,适配户外无网作业、车载待机等低功耗场景。
双模联合搜星,冷启动、热启动速度大幅提升,城市峡谷、树荫、低矮遮挡场景下,仍可维持4颗以上有效卫星观测,杜绝定位失效、点位漂移。
模组内部完成全部解算、误差校准,直接通过UART串口输出NMEA-0183标准协议数据,无需主控设备二次运算,大幅降低终端硬件与软件开发成本,适配对讲机、车载终端、人员定位手环、工装设备溯源等各类行业方案。
GNSS定位的核心本质绝非卫星探测终端位置,而是:卫星全域广播时空基准,模组被动捕获信号、计算伪距、构建空间观测方程,通过算法迭代解算终端坐标与时间偏差。
微喇智能GPS北斗多模GNSS模组,依托成熟的射频基带设计、精准的误差修正模型与多系统融合解算能力,将无源定位的技术原理落地为工业级稳定性能,为行业定位终端提供高精度、高稳定、低功耗的核心定位底座。
公司地址
深圳市龙华区清祥路1号宝能科技园9栋A座11楼B单位
热线电话:0755-8329018
服务热线开放时间
周一至周五 9:00 ~ 18:00


@2026 广东微喇智能科技有限公司版权所有粤ICP备2023014849号


0755-8329018
13602688458


 上一篇
 列表